VERIFIED 2026-09-01
EMBODIED TOY ROBOT KNOWLEDGE BASE
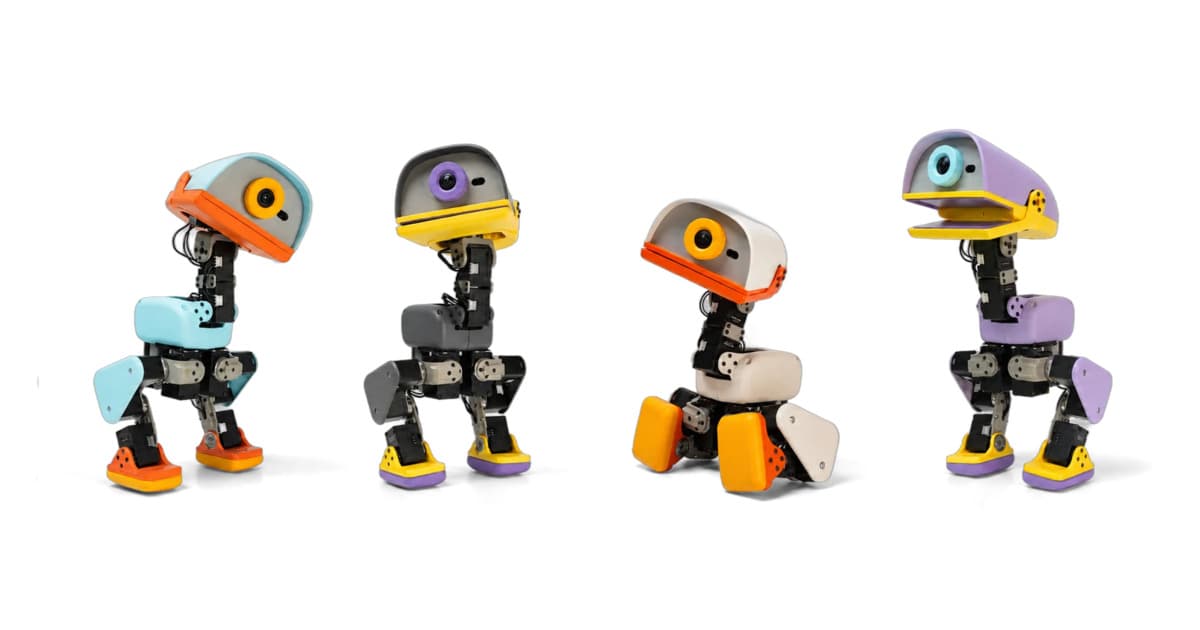
MicroDuck
技术资料库
从 25 cm 的开源双足小鸭出发,读懂硬件、板载系统、强化学习、Sim-to-Real 与具身玩具机器人生态。
GITHUB8,398 ★
FORKS1,038
RUNTIMERUST
POLICYONNX / PPO
25 cm高度
800 g重量
15电机
50 Hz控制循环
RK3566主控 SoC
61 维策略观测
KNOWLEDGE BASE / 01
从一个问题开始
搜索教程、架构、强化学习、运维和社区项目。
01
入门 · 基础 · 8 分钟
02认识 MicroDuck:从开箱到第一次行走
用一条最短路径理解硬件、供电、手柄控制、网络和常用 robotctl 命令。
系统 · 进阶 · 12 分钟
03运行时架构:8 个 daemon 如何组成一只鸭
读懂 robotd、configd、updaterd、mediad、btd、padd 与 tofd 的职责边界。
强化学习 · 进阶 · 15 分钟
04训练行走策略:MuJoCo Warp + PPO 快速路径
搭好 microduck_rl,启动 4096 个并行环境,回放 checkpoint 并导出 ONNX。
强化学习 · 高级 · 14 分钟
05Sim-to-Real:小型双足机器人的真正难点
理解 BAM 执行器模型、齿隙、延迟、电压下跌与 domain randomization。
开发 · 进阶 · 16 分钟
06开发新动作:从任务定义到策略热切换
创建环境、设计奖励、做回归测试,并接入共享观测契约。
运维 · 基础 · 9 分钟
07升级、回滚与救援:别把鸭刷成砖
理解签名 release、健康门禁、回滚和 robotd 挂掉时仍可用的恢复路径。
开发 · 高级 · 13 分钟
相机、深度与 WebRTC:让感知靠近传感器
梳理 mediad、8×8 ToF 深度矩阵、特征流与远程控制入口。
START PATHS / 02
你是哪一种玩家?
POLICY LIBRARY / 03会走,也会摔。
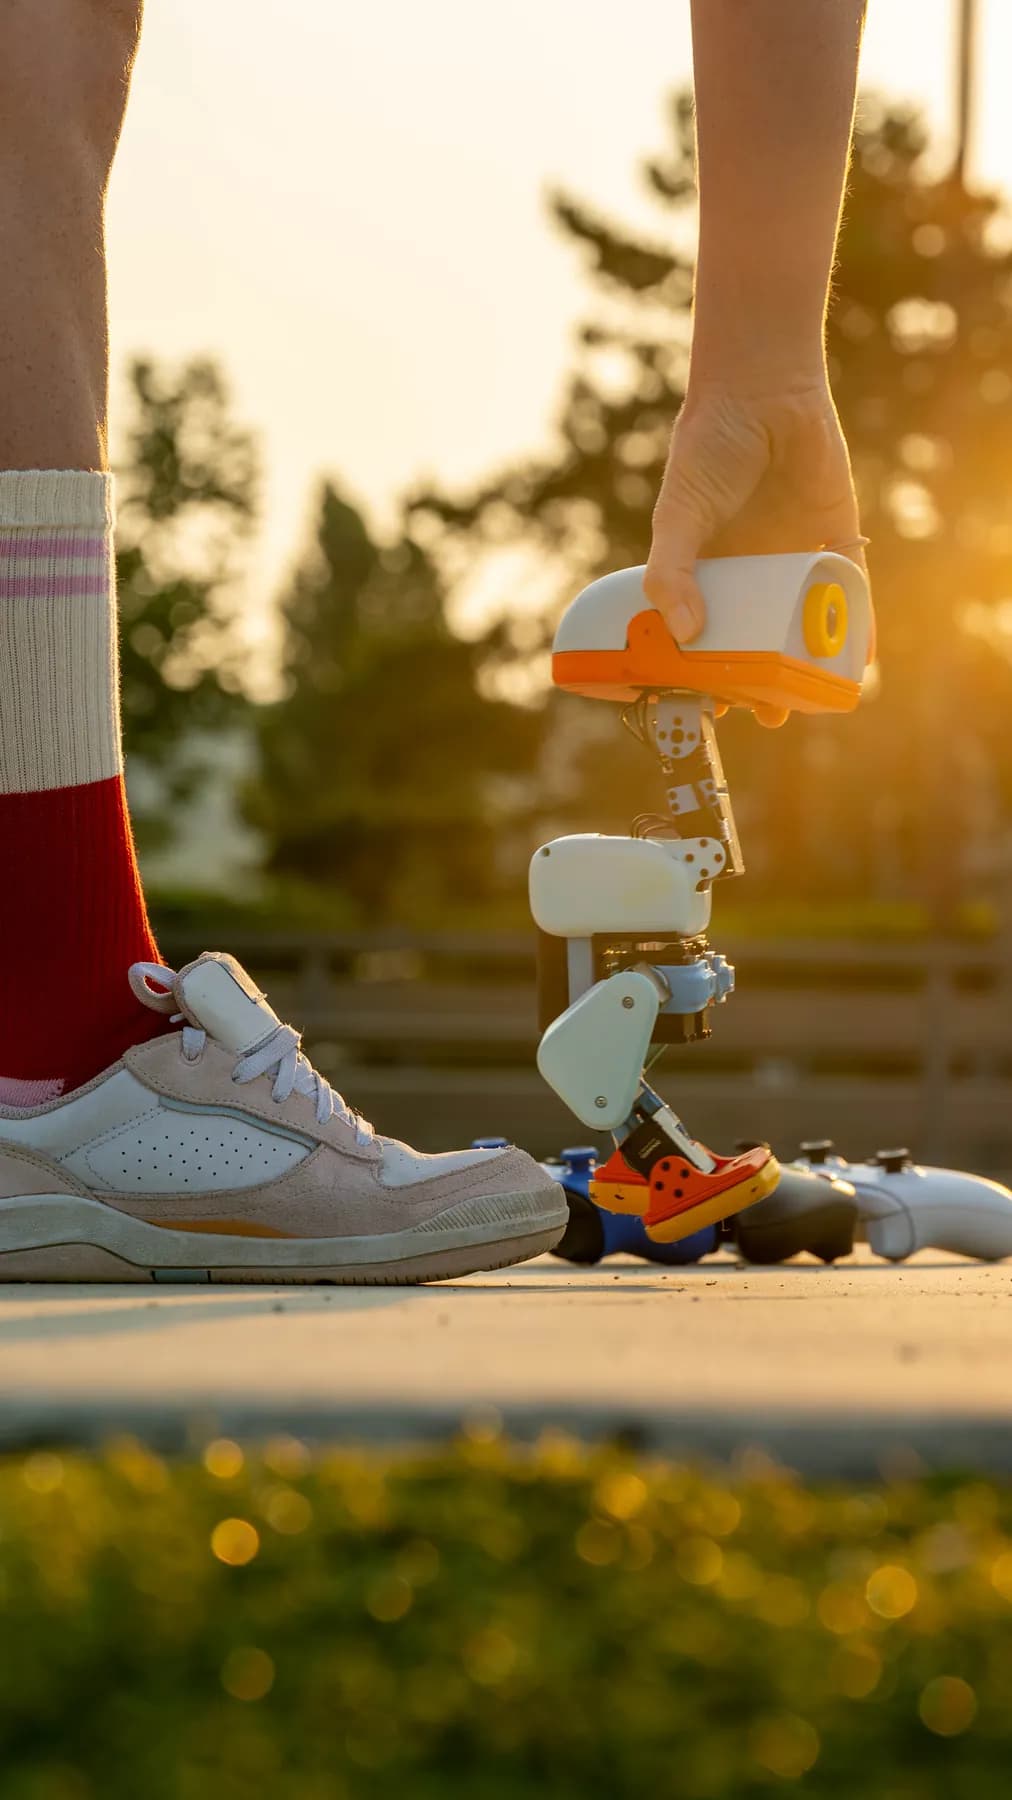
会走,也会摔。
更重要的是会站起来。
官方训练仓库已经覆盖行走、恢复、坐站、拾取、踢球、前滚翻与轮滑任务。
行走Velocity平地 / 粗糙地面
跌倒恢复VelStand / StandUp多初始姿态
坐下与站起SitStand平地 / 粗糙地面
低头拾取GroundPick喙尖触地
踢球BallKick70 mm / 15 g 球
前滚翻Roulade头部越过并重新站立
轮滑Rollers / Swizzle被动轮附件
OPEN ECOSYSTEM / 04
不只一只鸭
官方 runtime 与 RL 之外,社区正在快速补齐复刻、MCP、LLM agent、Scratch 和 3D 工具。
官方
浏览完整项目生态 pollen-robotics
microduck
板载 Rust runtime、控制、媒体、更新与 CLI。5.3k+ stars
官方pollen-robotics
microduck_rl
mjlab / MuJoCo Warp / PPO 训练与 ONNX 导出。1.2k+ stars
社区fanhao375
microduck-replica
基于官方模型与源码反推装配、CAD 和电控方案。100+ stars
社区joeynyc
awesome-microduck
模拟器、策略、agent 工具与报道的精选索引。持续增长 stars
社区rokbenko
quackd
让 LLM 通过 skills、MCP 与 flock mode 控制模拟 MicroDuck。90+ stars
社区IronSpiderMan
MicroDuckModels
基于 Three.js 的运动学层级 3D 预览器。10+ stars
ROBOT LANDSCAPE / 05
打开机器人比较表 具身玩具机器人图鉴
同样是“会动的玩具”,开放程度、计算位置和开发入口完全不同。
SOURCE POLICY参数有出处,
参数有出处,
社区项目有边界。
官方参数优先引用产品页、官方 GitHub 与设计文档;第三方复刻和 agent 项目单独标注。所有快照注明核验日期。
查看资料来源与许可