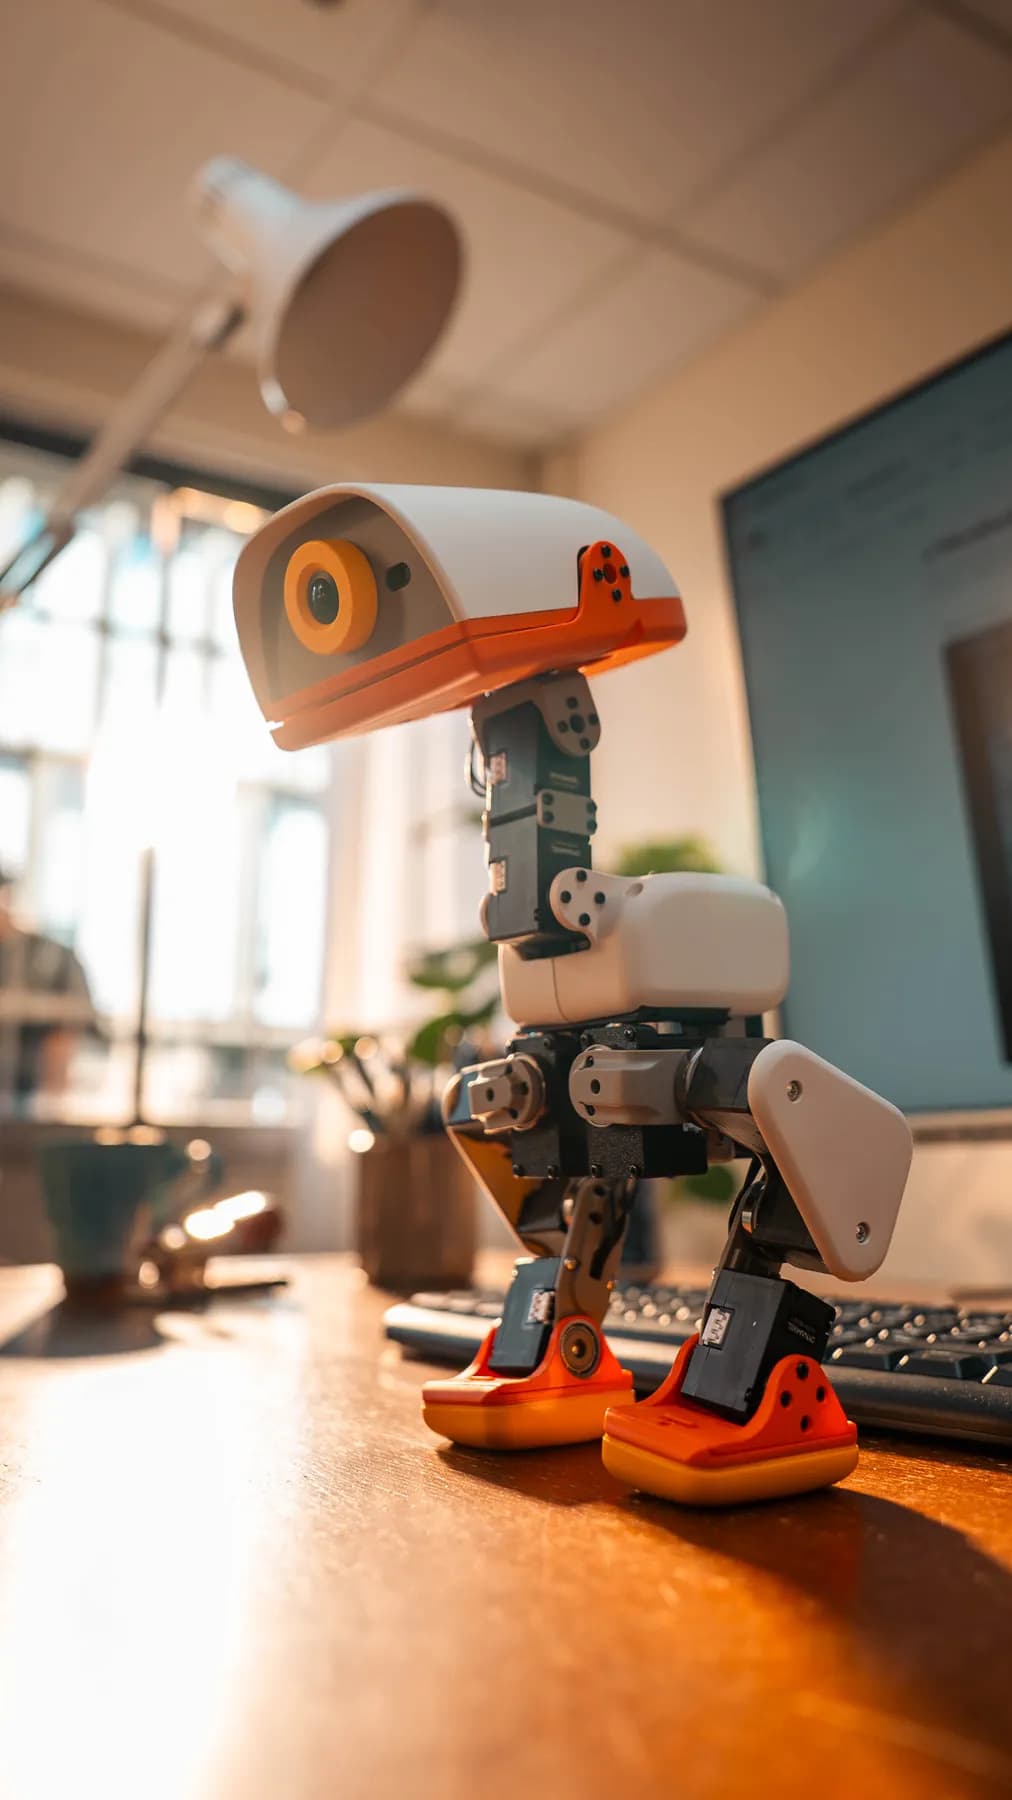
ROBOT PROFILE / VERIFIED 2026-09-01
MicroDuck
一只 25 cm 的开源双足小鸭,也是完整的强化学习、板载系统和具身交互实验平台。
25 cm高度
800 g重量
15电机
50 Hz控制循环
RK3566主控 SoC
61 维策略观测
01 / POSITIONING不是遥控玩具,
不是遥控玩具,
也不是缩小的人形。
MicroDuck 把可玩的产品体验和可重训的运动策略放在同一台设备上。它的价值不只在“会做动作”,而在于从 MuJoCo 任务、执行器模型、ONNX 策略,到 50 Hz 真机控制和可回滚更新,整条链路都能被研究。
双足、低成本伺服和 800 g 质量让它对齿隙、摩擦、电池压降与命令延迟非常敏感,恰好成为学习 Sim-to-Real 的高密度样本。
02 / HARDWARE
硬件与传感
- 主控
- Rockchip RK3566,运行 Linux 与 Rust daemon
- 运动
- 15 个电机;RL 模型包含 14 个伺服关节
- 视觉
- RGB 相机,由 mediad 管理媒体与感知
- 深度
- LiDAR / ToF,tofd 发布 8×8 深度矩阵
- 惯性
- 产品页标注两组 IMU
- 交互
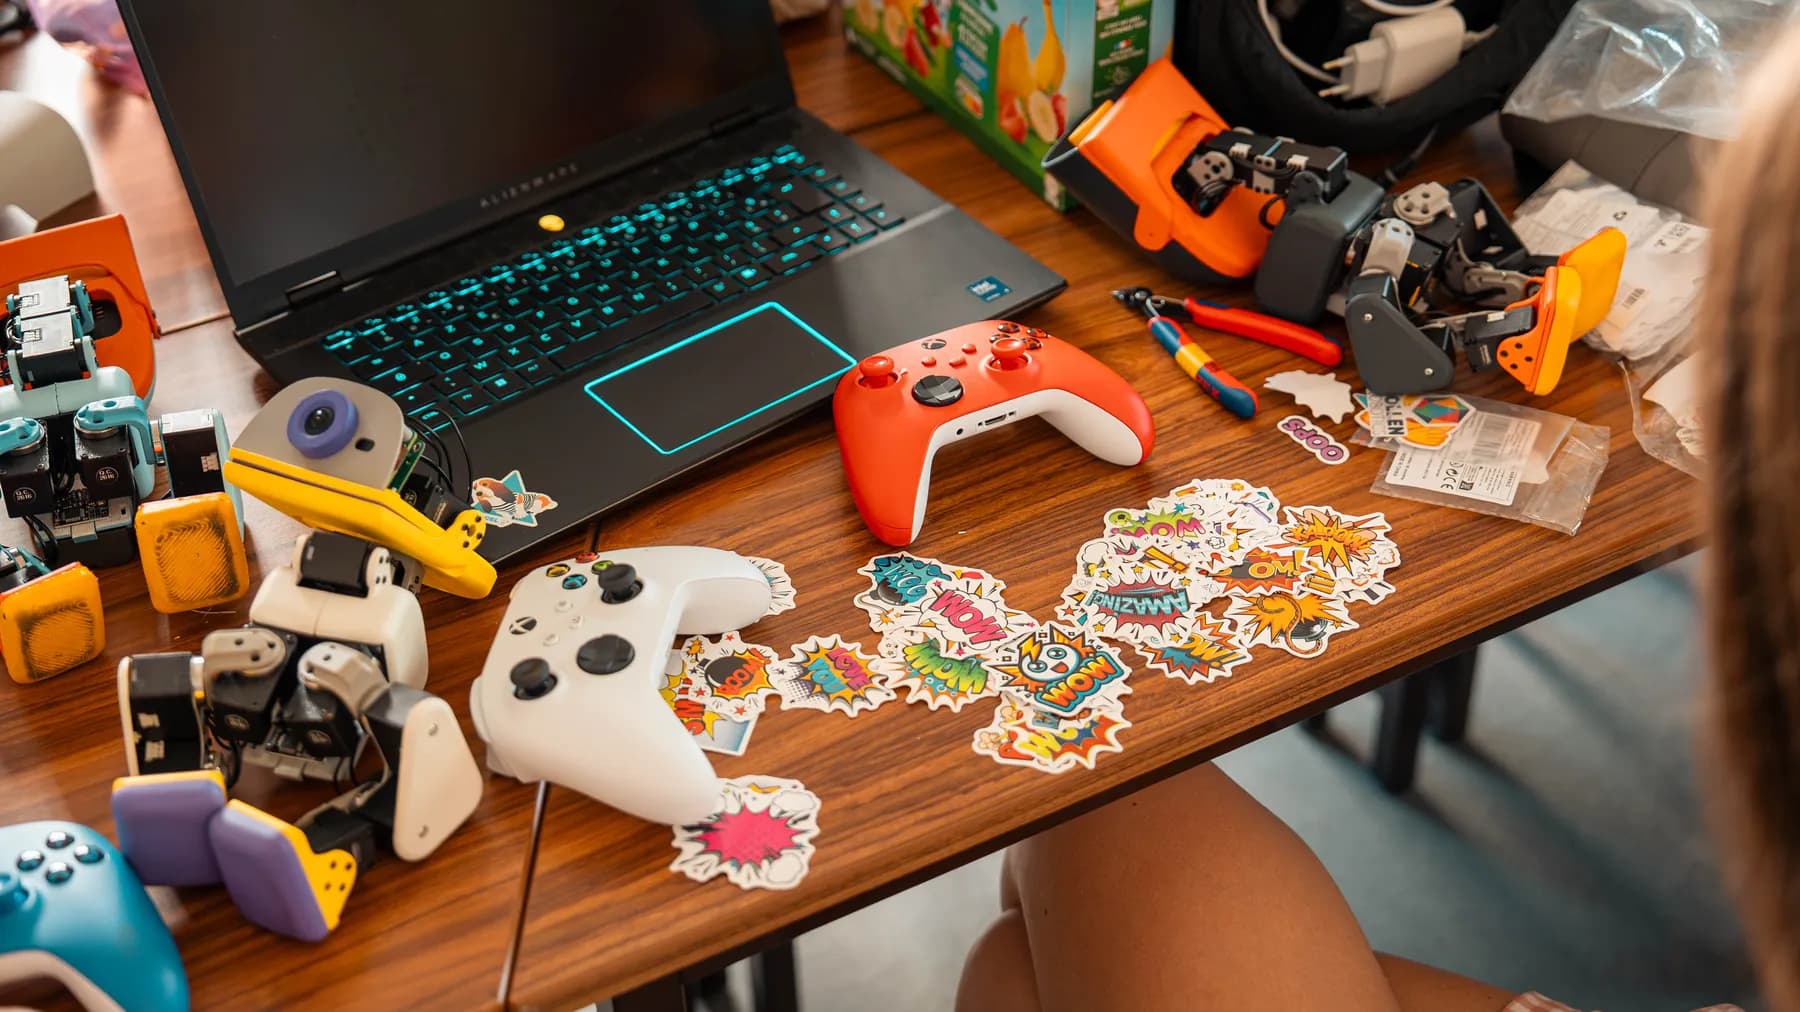
- 抓取喙、扬声器、游戏手柄、BLE、Wi-Fi
参数来自官方产品页与运行时设计文档;具体出货硬件以官方最终版本为准。
03 / POLICIES
策略任务矩阵
官方 microduck_rl 目前覆盖下列任务族,并包含 flat、rough、backlash 或 roller 变体。
动作Task family训练条件
行走Velocity平地 / 粗糙地面
跌倒恢复VelStand / StandUp多初始姿态
坐下与站起SitStand平地 / 粗糙地面
低头拾取GroundPick喙尖触地
踢球BallKick70 mm / 15 g 球
前滚翻Roulade头部越过并重新站立
轮滑Rollers / Swizzle被动轮附件
61-D OBSERVATION CONTRACT48 维本体感知 + twist(3) + head pose(4) + body pose(6)
所有策略保持相同输入布局,未使用命令槽补零,支持运行时热切换。
robotd电机、IMU、策略、安全
configdWi-Fi、身份、配对、电源
updaterd验签、安装、切换、回滚
btdBLE 传输适配
padd游戏手柄输入
mediad相机、音频、WebRTC
tofd8×8 ToF 深度
robotctl诊断与控制 CLI
SOFTWAREApache-2.0
官方 runtime 与 RL 代码。
HARDWARECC BY-SA-NC
官方说明中的硬件设计文件。
PRICE SNAPSHOTUS$399
2026-09-01 官方预售价,未含税与运费。